
 AS/RS കൈകാര്യം ചെയ്യുന്ന റോബോട്ട്
 ലംബ സംഭരണ മൊഡ്യൂൾ
 ഉപകരണങ്ങൾ കൈമാറൽ
 സ്മാർട്ട് വെയർഹൗസിംഗ് സിസ്റ്റം
 വെയർഹൗസ് റാക്കിംഗ്
 വ്യവസായങ്ങൾ
 സേവനങ്ങള്
 ഞങ്ങളേക്കുറിച്ച്











ഡിസ്ക്രീറ്റ് നിർമ്മാണത്തിൽ പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ AS/RS ഡിജിറ്റൽ പരിവർത്തനത്തെ എങ്ങനെ പിന്തുണയ്ക്കുന്നു
വെയർഹൗസ് ഓട്ടോമേഷൻ ഒരു നിർമ്മാണശാലയിൽ കൂടുതൽ സംഭരണ സ്ഥലം കണ്ടെത്തുക എന്നത് അപൂർവ്വമായി മാത്രമേ സംഭവിക്കൂ.
വസ്തുക്കൾ ശരിയായ രൂപത്തിൽ എത്തണം, സുരക്ഷിതമായി സൂക്ഷിക്കണം, കണ്ടെത്താനാകുന്ന തരത്തിൽ തുടരണം, ആവശ്യമുള്ളപ്പോൾ ഉൽപ്പാദനത്തിലേക്ക് മടങ്ങണം.
വലിപ്പം, കാരിയർ തരം, കൈകാര്യം ചെയ്യുന്ന രീതി എന്നിവയിൽ മെറ്റീരിയലുകൾക്ക് കാര്യമായ വ്യത്യാസമുണ്ടാകാവുന്ന പ്രത്യേക നിർമ്മാണത്തിൽ ഇത് കൂടുതൽ ബുദ്ധിമുട്ടാണ്.
വ്യത്യസ്ത തരം വസ്തുക്കൾ എങ്ങനെ സുഗമമായി മണ്ണിലേക്ക് നീക്കാം ഓട്ടോമേറ്റഡ് സ്റ്റോറേജ് ഈ പദ്ധതി അഭിസംബോധന ചെയ്യേണ്ട പ്രശ്നങ്ങളിൽ ഒന്നായിരുന്നു പ്രക്രിയ.
പ്രോജക്റ്റ് ഒരു പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ AS/RSബന്ധിപ്പിക്കാൻ ഓട്ടോമേറ്റഡ് സ്റ്റോറേജ് മെറ്റീരിയൽ കൈകാര്യം ചെയ്യലും ഡിജിറ്റൽ വെയർഹൗസ് നിയന്ത്രണവും.
ഒരു സ്റ്റാൻഡേർഡ് വെയർഹൗസ് കോൺഫിഗറേഷനിൽ തുടങ്ങുന്നതിനുപകരം, യഥാർത്ഥത്തിൽ അതിലൂടെ സഞ്ചരിക്കേണ്ട വസ്തുക്കളെ ചുറ്റിപ്പറ്റിയാണ് ലേഔട്ട് വികസിപ്പിച്ചെടുത്തത്.
ഭാരമേറിയ ഉൽപ്പാദന സാമഗ്രികൾക്കായുള്ള ഒരു ഒതുക്കമുള്ള വെയർഹൗസ്
ലഭ്യമായ വെയർഹൗസിന്റെ ഉയരം ഏകദേശം 6.9 മീറ്റർ.
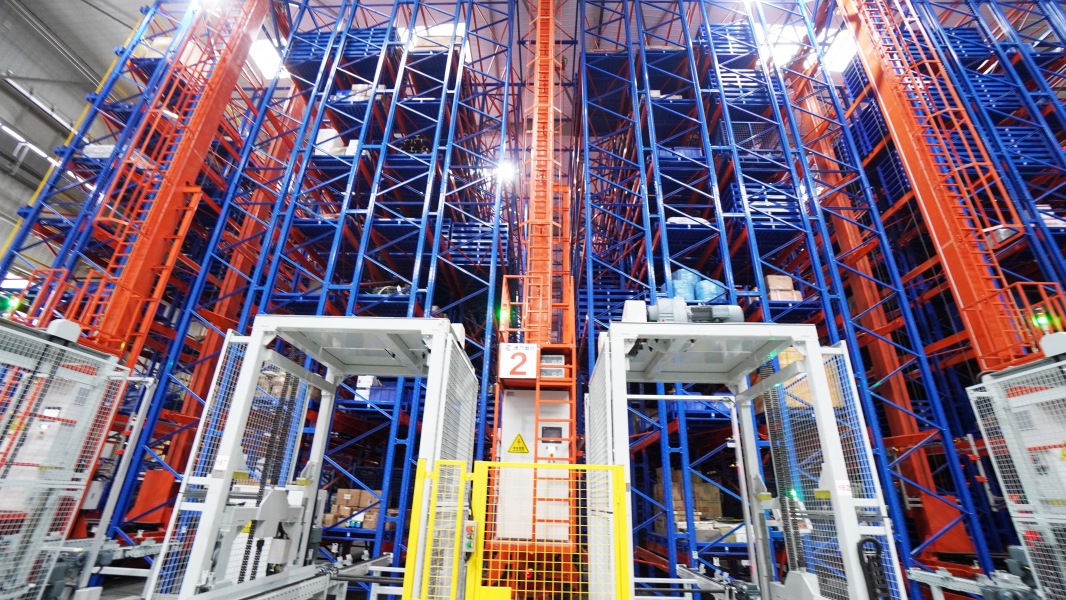
ആ സ്ഥലത്തിനുള്ളിൽ, എ.എസ്/ആർ.എസ് കുറുകെ ക്രമീകരിച്ചു അഞ്ച് സംഭരണ നിലകൾ, നൽകുന്നത് 893 ഫലപ്രദമായ സംഭരണ സ്ഥലങ്ങൾ.
വ്യത്യസ്ത ലോഡ്-യൂണിറ്റ് ഉയരങ്ങളുള്ള വെൽഡിംഗ് വയർ, സ്റ്റീൽ മെറ്റീരിയൽ ഫ്രെയിമുകൾ എന്നിവ വെയർഹൗസ് കൈകാര്യം ചെയ്യുന്നു. ഓരോ പാലറ്റ് ലൊക്കേഷനും ഒരു ലോഡ് ആവശ്യകതയെ അടിസ്ഥാനമാക്കിയാണ് രൂപകൽപ്പന ചെയ്തിരിക്കുന്നത് കുറഞ്ഞത് 1,000 കിലോ.
പരിമിതമായ ഉയരം, താരതമ്യേന കനത്ത ലോഡുകൾ, വ്യത്യസ്ത കാരിയർ ഫോർമാറ്റുകൾ എന്നിങ്ങനെയുള്ള ആ സംയോജനം അർത്ഥമാക്കുന്നത് പരമ്പരാഗത പാലറ്റ് റാക്കുകൾ ചേർക്കുന്നത് മുഴുവൻ പ്രശ്നത്തിനും പരിഹാരമാകില്ല എന്നാണ്.
സംയോജിത അന്തിമ സിസ്റ്റം:
- പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ റോബോട്ട്എസ്;
- തശേഷംഎസ്;
- കൈമാറ്റം ചെയ്യുന്ന ഉപകരണങ്ങൾ;
- പല്ലെറ്റൈസറുകളും ഡിപല്ലെറ്റൈസറുകളും;
- ക്രെയിൻ സഹായത്തോടെയുള്ള ലോഡിംഗ് ഉപകരണങ്ങൾ;
- റോബോട്ടിക് കൈകാര്യം ചെയ്യൽ ഉപകരണങ്ങൾ;
- വെയർഹൗസ് നിയന്ത്രണ, മാനേജ്മെന്റ് സോഫ്റ്റ്വെയർ.
നാലുവഴി ഷട്ടിൽ റോബോട്ട്റാക്ക് സിസ്റ്റത്തിനുള്ളിൽ പാലറ്റ് ചലനം കൈകാര്യം ചെയ്യുന്നത് Споставляется ആണ്, അതേസമയം സംഭരണത്തിന് മുമ്പും ശേഷവുമുള്ള കൈമാറ്റം മറ്റ് ഉപകരണങ്ങൾ ശ്രദ്ധിക്കുന്നു.
ഇവിടെ നാലുവഴി സഞ്ചാരം ഉപയോഗപ്രദമായത് എന്തുകൊണ്ട്?
അ പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ റോബോട്ട് റാക്ക് സിസ്റ്റത്തിനുള്ളിലെ പ്രധാന ദിശകളിലേക്കും ഉപ-ഇടനാഴി ദിശകളിലേക്കും സഞ്ചരിക്കാൻ കഴിയും.
ഒരു ഷട്ടിൽ ഒരു ലെയ്നിൽ സ്ഥിരമായി നിയോഗിക്കാതെ വ്യത്യസ്ത സംഭരണ സ്ഥലങ്ങളിലേക്ക് എത്തിച്ചേരേണ്ടിവരുമ്പോൾ അത് പ്രധാനമാണ്.
പദ്ധതി ഉപയോഗിക്കുന്നു രണ്ട് പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ റോബോട്ട്എസ്പ്രോജക്റ്റ് കണക്കുകൂട്ടലിൽ, രണ്ട് റോബോട്ട് കോൺഫിഗറേഷൻ ഏകദേശം സംയോജിത ഷട്ടിൽ കൈകാര്യം ചെയ്യാനുള്ള ശേഷിക്കായി രൂപകൽപ്പന ചെയ്തിരിക്കുന്നു. മണിക്കൂറിൽ 40 പാലറ്റുകൾ.
ഈ കണക്ക് ഓരോ ഫോർ-വേ ഷട്ടിൽ പ്രോജക്റ്റിനുമുള്ള ഒരു ബ്ലാങ്കറ്റ് പെർഫോമൻസ് ക്ലെയിം അല്ല, മറിച്ച് ഒരു സിസ്റ്റം ഡിസൈൻ കണക്കുകൂട്ടലാണ്. യഥാർത്ഥ ത്രൂപുട്ട് ഇപ്പോഴും ടാസ്ക് വിതരണം, ട്രാൻസ്ഫർ പോയിന്റുകൾ, കണക്റ്റുചെയ്തിരിക്കുന്ന ഉപകരണങ്ങൾ എന്നിവയെ ആശ്രയിച്ചിരിക്കുന്നു. ഷട്ടിൽ സിസ്റ്റം.
നിർമ്മാണത്തിൽ ആ വ്യത്യാസം പ്രധാനമാണ്.
ഒരു ഷട്ടിൽ അതിന്റെ ചലനം വേഗത്തിൽ പൂർത്തിയാക്കിയേക്കാം, പക്ഷേ അടുത്ത സ്റ്റേഷൻ തിരക്കിലാണെങ്കിൽ, പാലറ്റ് ഇപ്പോഴും കാത്തിരിക്കും.
റാക്കിന് പുറത്ത് നടന്ന ഏറ്റവും ഉപയോഗപ്രദമായ ചില ഡിസൈൻ ജോലികൾ
ഈ പ്രോജക്റ്റിലെ ഒരു വിശദാംശം പാലറ്റൈസിംഗ്, ഡീപല്ലറ്റൈസിംഗ് ഏരിയയുടെ സ്ഥാനമായിരുന്നു.
ഫ്രണ്ട്-എൻഡ് ഹാൻഡ്ലിംഗ് ക്രമീകരണം ഫസ്റ്റ്-ലെവൽ മെയിൻ റെയിലുമായി നേരിട്ട് വിന്യസിച്ചു, ഇത് ലിഫ്റ്ററുകളിലൂടെ കടന്നുപോകേണ്ട ചലനങ്ങളുടെ എണ്ണം കുറച്ചു.
അത് താരതമ്യേന ചെറിയ ലേഔട്ട് തീരുമാനമാണ്, പക്ഷേ ദൈനംദിന പ്രവർത്തന സമയത്ത് ലംബ ട്രാൻസ്ഫർ ഉപകരണങ്ങളിലൂടെ എത്രമാത്രം ട്രാഫിക് തള്ളപ്പെടുന്നു എന്നതിനെ ഇത് ബാധിക്കുന്നു.
മെക്കാനിക്കൽ പൊസിഷനിംഗ് സവിശേഷതകളുള്ള ഇഷ്ടാനുസൃത സ്റ്റീൽ പാലറ്റുകളും ഉപയോഗിച്ചു.
ഹെവി വെൽഡിംഗ് വയർ, സ്റ്റീൽ കാരിയറുകൾ എന്നിവയ്ക്ക്, ആവർത്തിക്കാവുന്ന പൊസിഷനിംഗ് പ്രധാനമാണ്, കാരണം പ്രക്രിയയുടെ പകുതിയിൽ അതിന്റെ റഫറൻസ് സ്ഥാനം മാറ്റാതെ മെറ്റീരിയൽ മാനുവൽ ലോഡിംഗ്, കൺവെയിംഗ്, ഓട്ടോമേറ്റഡ് സ്റ്റോറേജ് എന്നിവയിലൂടെ നീങ്ങേണ്ടതുണ്ട്.
അതിനാൽ ഷട്ടിൽ റാക്കിൽ പ്രവേശിക്കുന്നതിന് മുമ്പ് ഓട്ടോമേഷൻ ആരംഭിക്കുന്നു.
വെയർഹൗസ് സോഫ്റ്റ്വെയർ മെറ്റീരിയൽ ഫ്ലോയെ ബന്ധിപ്പിക്കുന്നു
ഭൗതിക ഉപകരണങ്ങൾ ചലനം കൈകാര്യം ചെയ്യുന്നു.
അടുത്തതായി എന്ത് ചെയ്യണമെന്ന് തീരുമാനിക്കുന്നത് നിയന്ത്രണ സംവിധാനമാണ്.
എ.ടിമിസ്/ഡബ്ല്യുസിഎസ് സ്റ്റോറേജ് ലൊക്കേഷനുകൾ, ഉപകരണ ജോലികൾ, മെറ്റീരിയൽ വിവരങ്ങൾ, വെയർഹൗസ് പ്രവർത്തനങ്ങൾ എന്നിവ ഏകോപിപ്പിക്കുന്നതും അനുബന്ധ നിയന്ത്രണ സോഫ്റ്റ്വെയറുമാണ്.
ഒരു പ്രത്യേക നിർമ്മാണ പരിതസ്ഥിതിയിൽ, വെയർഹൗസ് പ്രവർത്തനം ഉൽപാദന ആവശ്യകതയുമായി അടുത്ത ബന്ധപ്പെട്ടിരിക്കുന്നതിനാൽ ഈ കണക്ഷൻ പ്രത്യേകിച്ചും ഉപയോഗപ്രദമാണ്.
AS/RS നെ ഒരു ഒറ്റപ്പെട്ട സംഭരണ മേഖലയായി കണക്കാക്കുന്നതിനുപകരം, മെറ്റീരിയൽ നീക്കവും വെയർഹൗസ് വിവരങ്ങളും വിശാലമായ ഫാക്ടറി ലോജിസ്റ്റിക്സ് പ്രക്രിയയുടെ ഭാഗമാക്കാൻ പദ്ധതി അനുവദിക്കുന്നു.
ഈ പദ്ധതി എന്താണ് കാണിക്കുന്നത്
ഷെങ്മെയ് ഷുയുൻ പദ്ധതി ഒരു വലിയ ഹൈ-ബേ വെയർഹൗസല്ല.
അതിന്റെ ആകെ ഉയരം ഏകദേശം 6.9 മീറ്റർ, എന്നിട്ടും സിസ്റ്റം അഞ്ച് സംഭരണ നിലകൾ സംയോജിപ്പിക്കുന്നു, 893 ഫലപ്രദമായ സ്ഥലങ്ങൾതാരതമ്യേന ഒതുക്കമുള്ള ലേഔട്ടിനുള്ളിൽ ഹെവി ലോഡ് യൂണിറ്റുകളും.
ഈ പ്രോജക്റ്റ് ഒരു വലിയ ഹൈ-ബേ വെയർഹൗസ് അല്ല.
പാലറ്റ് ഫോർ-വേ ഷട്ടിൽ AS/RS വലിയ ഫിനിഷ്ഡ്-ഗുഡ്സ് വെയർഹൗസുകളിൽ മാത്രമായി പരിമിതപ്പെടുത്തിയിട്ടില്ലെന്ന് ഇത് കാണിക്കുന്നു. കനത്ത ഉൽപാദന സാമഗ്രികൾ, ഇഷ്ടാനുസൃതമാക്കിയ കാരിയറുകൾ, വ്യതിരിക്ത നിർമ്മാണത്തിന്റെ പ്രവർത്തന ആവശ്യകതകൾ എന്നിവയ്ക്ക് ചുറ്റും ഇത് കോൺഫിഗർ ചെയ്യാവുന്നതാണ്.
പ്രധാന കാര്യം ഒരു ഷട്ടിൽ റോബോട്ടിനെ ഒരു റാക്കിൽ വയ്ക്കുന്നത് മാത്രമല്ല.
ഇത് റാക്ക്, കാരിയറുകൾ, കൈകാര്യം ചെയ്യുന്ന ഉപകരണങ്ങൾ, സോഫ്റ്റ്വെയർ എന്നിവയെ ഒരേ മെറ്റീരിയൽ ഫ്ലോ പിന്തുടരാൻ സഹായിക്കുന്നു.